
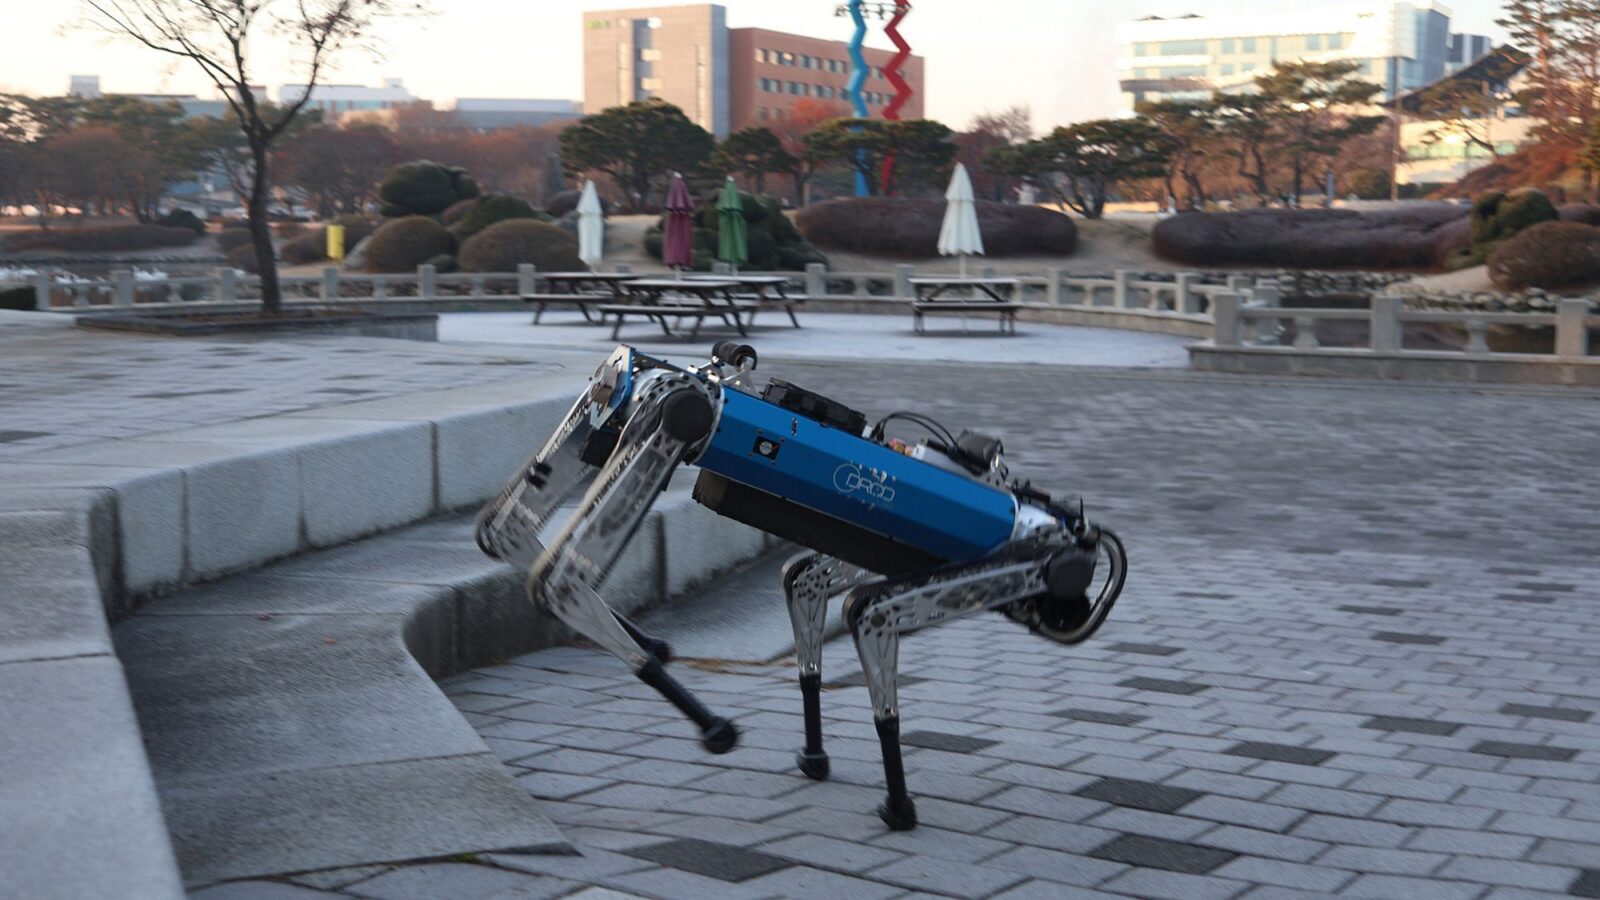
🔬 Investigadores entrenaron al robot cuadrúpedo KAIST HOUND para cambiar entre trote y marcha a saltos mientras cruza bosques, escaleras y obstáculos. El sistema usa cámaras, lidar y aprendizaje por refuerzo para elegir la marcha en tiempo real, sin órdenes de un operador humano. Esto apunta a robots capaces de moverse fuera de superficies lisas.
Los animales cambian de marcha según la velocidad y el terreno. En robots, ese salto entre movimientos suele fallar porque cada marcha puede depender de sistemas de código separados; si el cambio llega tarde, el robot tropieza. Para resolverlo, el equipo creó APT-RL, un sistema que estudia ejemplos de acciones con un transformer y aprende por premios y penalizaciones. El equipo describió el marco el 15 de julio en Science Robotics.
El entrenamiento empezó con un modelo 2D del robot. El equipo generó 180 000 secuencias cortas de trote y marcha a saltos, con las fuerzas que las articulaciones necesitan. Ese conjunto equivalía a unas 15,5 horas de movimiento, pero tardó unos ocho minutos en producirse. Luego, el sistema aprendió en simulaciones con escaleras, piedras, vallas, huecos y terreno irregular.
En pruebas reales, HOUND recorrió 1,1 km por un campus universitario y 0,3 km por un bosque con raíces, troncos y hojas resbaladizas. En interiores, superó un obstáculo de 60 cm y llegó por instantes a 15 km/h; también bajó una escalera de tres peldaños. Tendía a trotar a baja velocidad en terreno irregular y a saltar ante pasos grandes, vallas o huecos.
✅ Este enfoque sugiere una vía para robots que entren en zonas de desastre o lugares donde las ruedas no sirven. El límite es claro: por ahora solo elige entre dos marchas y maneja sobre todo avance frontal. Giros rápidos, movimiento lateral y conductas como reptar siguen como metas del equipo.