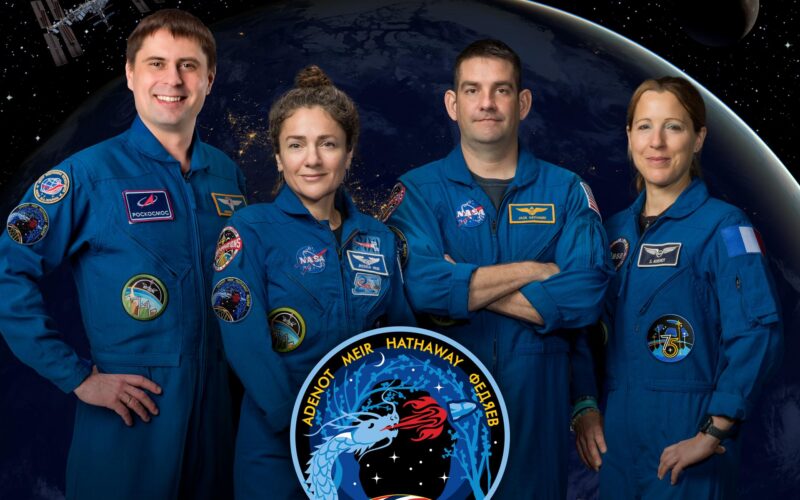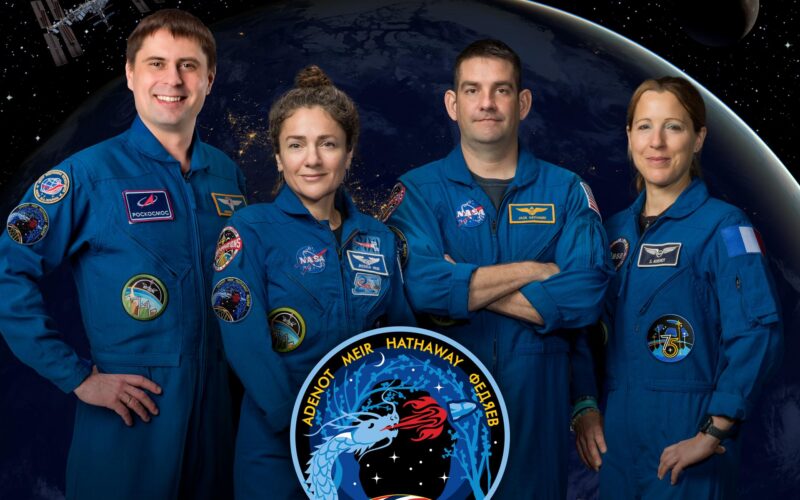

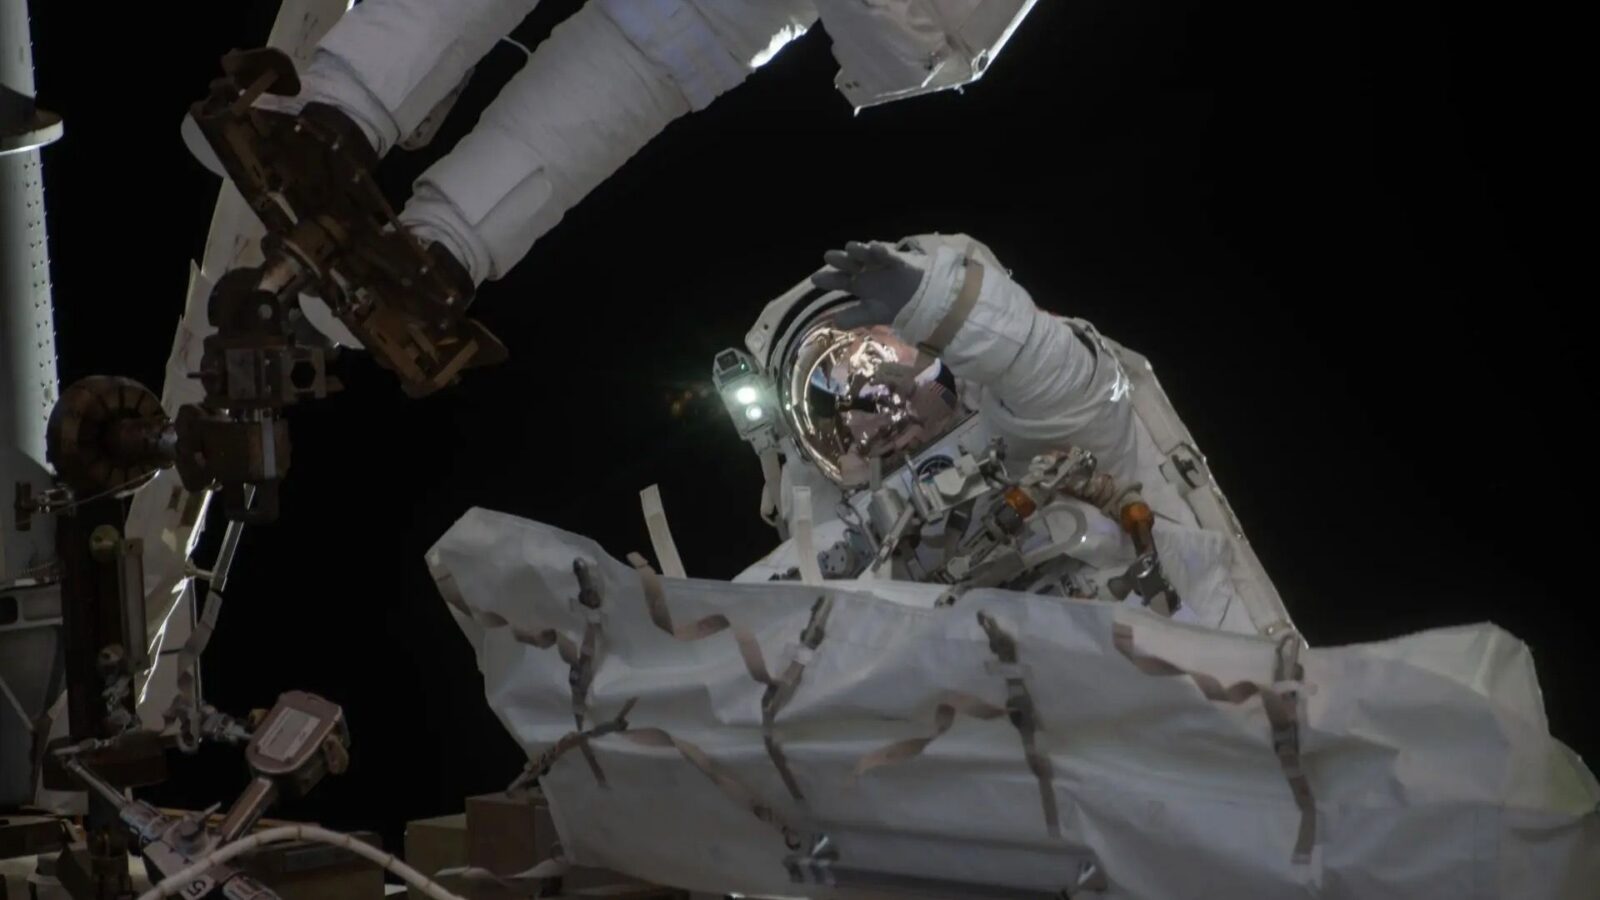
🔬 Dos astronautas de NASA, Chris Williams y Jessica Meir, harán una caminata espacial el 30 de junio para reparar Canadarm2, el brazo robótico de la Estación Espacial Internacional. La tarea durará unas 6,5 horas y busca cambiar una junta de muñeca de 90 kg que falló el 27 de mayo.
La cobertura comenzará a las 7:00 a. m. EDT (11:00 GMT), y la caminata está prevista desde las 8:35 a. m. EDT (12:35 GMT). NASA emitirá la actividad en vivo; Space.com también transmitirá la señal si la agencia la pone a disposición.
La pieza que Williams y Meir sustituirán pesa 200 libras, unos 90 kg. Según la previa de NASA citada en el artículo, la junta falló durante operaciones normales de Canadarm2 después de que el brazo registrara una corriente elevada en el motor y no se moviera como se esperaba. El repuesto ya estaba a bordo de la ISS.
Canadarm2 llegó al laboratorio orbital en abril de 2001 a bordo del transbordador Endeavour. Mide 17 metros y pesa 1 500 kg. NASA señaló que estas reparaciones son normales tras más de 25 años de operaciones continuas, porque el sistema fue diseñado con componentes reemplazables y mantenimiento previsto.
✅ La reparación importa porque Canadarm2 es un brazo robótico crítico de la ISS, una estación ocupada sin interrupción desde noviembre de 2000. El límite: el artículo describe una actividad programada, no un resultado ya completado; habrá que esperar a la caminata para saber si el reemplazo termina como estaba previsto.