
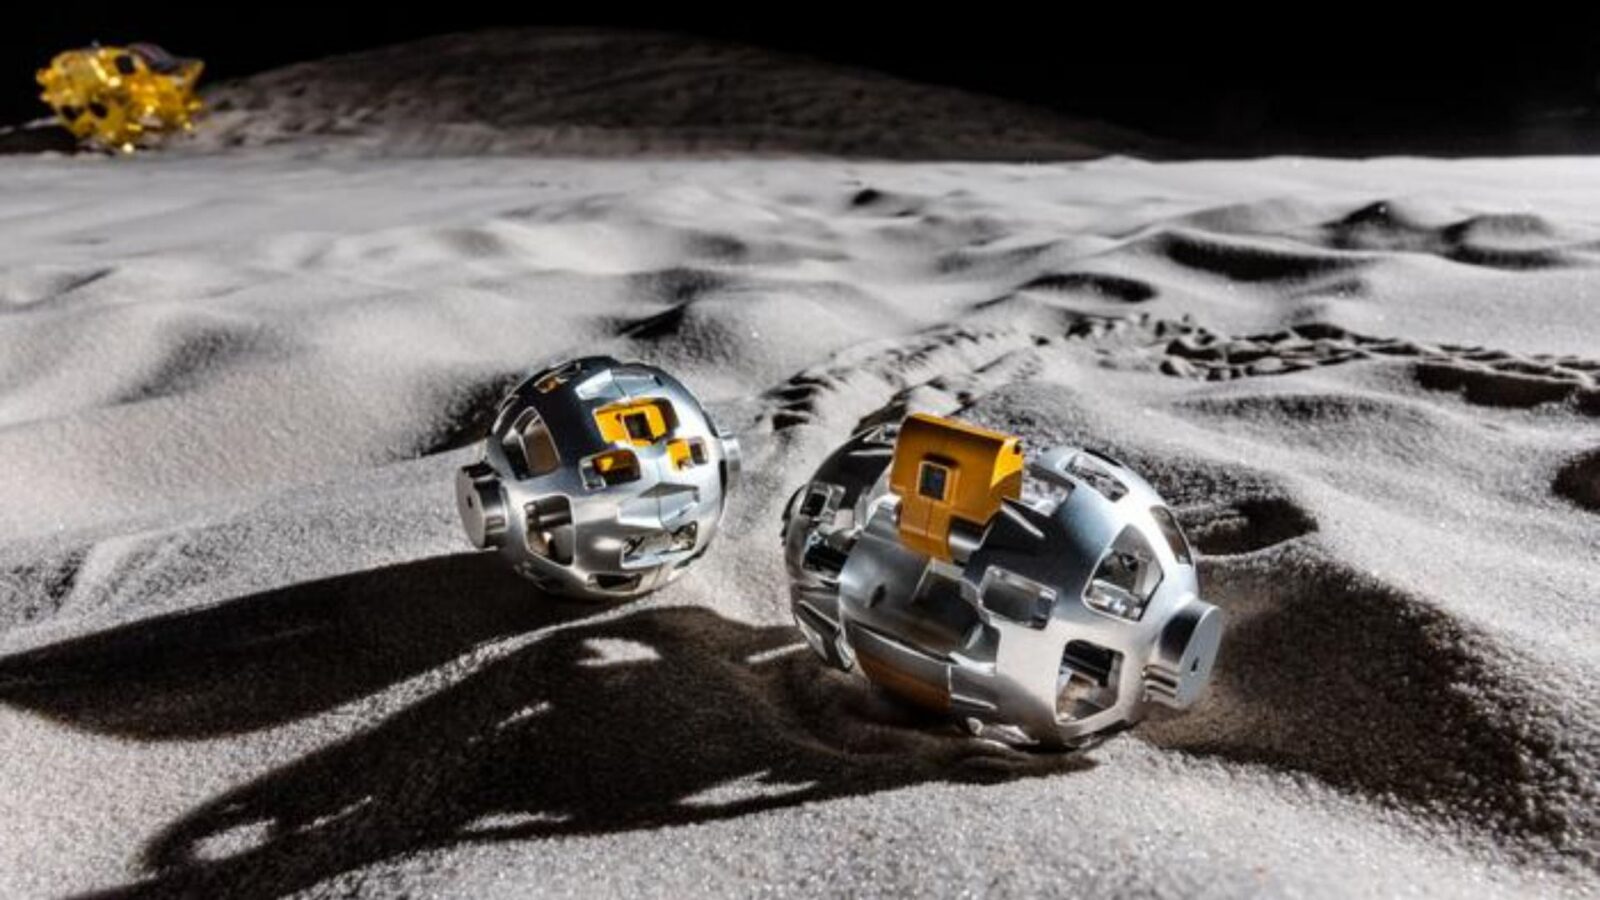
🔬 Un rover japonés transformable de solo 8 centímetros, llamado SORA-Q, llegó a la Luna con la misión SLIM de JAXA y probó navegación autónoma y comunicación inalámbrica con otro robot. Su éxito apunta a robots lunares miniatura que exploren zonas estrechas sin depender siempre del control de misión.
SORA-Q viajó en diciembre de 2023 a bordo del Smart Lander for Investigating Moon (SLIM), de la Agencia Japonesa de Exploración Aeroespacial. Tras unas semanas en órbita, SLIM aterrizó el 19 de enero de 2024 y desplegó dos robots: el rover SORA-Q, también llamado LEV-2, y una pequeña máquina saltarina, LEV-1. SLIM fue la primera misión japonesa en posar con suavidad una nave en la Luna.
El rover fue creado por JAXA, Sony, la Universidad Doshisha y Takara-TOMY. Esta última coadministra la marca Transformers con Hasbro y aportó experiencia de diseño de juguetes para darle al robot su forma cambiante. SORA-Q pasó de esfera a una forma parecida a un cilindro: sus dos hemisferios actuaron como ruedas, una cámara se levantó entre ellas y una cola funcionó como estabilizador trasero.
Ya en la superficie, SORA-Q rodó alrededor de SLIM y tomó imágenes en color del módulo y del paisaje lunar. El aterrizaje ocurrió cerca del cráter Shioli, de 270 metros de ancho, dentro del cráter Cyrillus, de 98 kilómetros, en Mare Nectaris. LEV-1 ayudó a enviar los datos de SORA-Q hacia la Tierra.
✅ La prueba muestra que robots muy pequeños pueden explorar y enviar datos cuando trabajan en equipo, con menos masa y coste que un rover grande. El límite es claro: sus capacidades individuales son reducidas y la comunicación cesó tras unos 100 minutos, unos 20 o 30 minutos antes de lo esperado, quizá por daño en LEV-1 o por agotamiento de su batería.